
Servo Drive Unit ABB DSQC 236D 3HAB2207-1-2

SMB Kartı ABB DSQC 313 3HAB2213-1-1
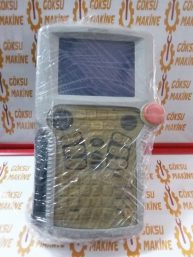
Teach Pendant Robot Motoman YASNAC XRC JZNC-XPP02B
Orijinal fiyat: 1.799,00€.1.399,00€Şu andaki fiyat: 1.399,00€.
Durum: 🟢 Temiz İkinci El (Söküm / Hatasız)
Teach Pendant Robot Motoman YASNAC XRC JZNC-XPP02B endüstriyel robotik hücrelerde operatörler ile kontrol üniteleri arasında kesintisiz haberleşme sağlayan, yüksek kararlılığa sahip profesyonel bir el terminalidir. Ağır sanayi imalat hatlarının getirdiği yoğun çalışma temposuna ve zorlu çevre koşullarına tam uyum göstermek üzere geliştirilen bu kontrol paneli, robot kollarının milimetrik olarak programlanmasını sağlar. Fabrika otomasyon altyapılarında beklenmedik sistem duruşlarını engellemek, iş emri çevrim sürelerini optimize etmek ve mekanik kararlılığı korumak adına özel olarak tasarlanmıştır.
YASKAWA Motoman YASNAC XRC JZNC-XPP02B TEACH PENDANT
Motoman Robot El Kontrol Paneli
Motoman Robot YASNAC XRC JZNC-XPP02B
Motoman YASNAC XRC JZNC-XPP02B
Motoman JZNC-PP02B
O/N RN4895-073B-6
S/N D00071979690006
Motoman YASNAC XRC JZNC-XPP02B, Yaskawa Motoman robotlarının XRC kontrol ünitesi ile kullanılan bir Teach Pendant (Öğretme Paneli) birimidir. Operatörün robotu manuel olarak hareket ettirmesini, program yazmasını ve hata teşhisi yapmasını sağlar.
Teknik Özellikler
• Model Kodu: JZNC-XPP02B
• Ekran: Arkadan aydınlatmalı, çok satırlı LCD ekran.
• Kontrol Elemanları: Robot eksenlerini hareket ettirmek için tuş takımı ve hız ayar düğmeleri.
• Güvenlik: Acil durdurma (Emergency Stop) butonu ve arkada 3 konumlu emniyet anahtarı (Deadman switch).
• Bağlantı: XRC kontrolörüne bağlanan yüksek dayanımlı spiral kablo girişi.
• Dil Desteği: Çoklu dil seçeneği (Genellikle İngilizce ve Japonca standarttır).
• Koruma: Endüstriyel ortamlara uygun, darbe emici dış kasa tasarımı.
Kullanım Alanları
Bu panel, Motoman robotlarının (örneğin UP veya SK serisi) tüm operasyonel süreçlerinde temel araçtır:
• Robot Programlama: Robotun izleyeceği yolu (yörüngeyi) nokta nokta öğretmek ve “Inform” programlama dilinde komutlar yazmak.
• Manuel Hareket (Jogging): Robotu kurulum, bakım veya parça değiştirme sırasında eklem (joint) veya kartezyen koordinat sisteminde manuel olarak oynatmak.
• Hata İzleme ve Teşhis: Kontrol ünitesinden gelen alarm kodlarını okumak ve sistem geçmişini incelemek.
• Parametre Ayarları: Robotun çalışma sınırlarını, kullanıcı koordinatlarını ve giriş/çıkış (I/O) sinyallerini yapılandırmak.
• Üretim Hattı Yönetimi: Otomatik moddayken çevrim süresini izlemek ve gerekirse müdahale etmek.
İlgili ürünler
Schunk PGN-300-1-AS 370406 Kavrama Güvenlikli Pnömatik Gripper | İkinci El
Orijinal fiyat: 3.450,00€.2.250,00€Şu andaki fiyat: 2.250,00€.

